01
飞行控制
工业级飞控,更新频率 400 Hz,具备失效保护,支持自动起飞、降落和返航。
技术
先进的无人机作业需要一个完整的生态系统,涵盖飞行器、飞行系统、载荷、通信、软件和运营基础设施。
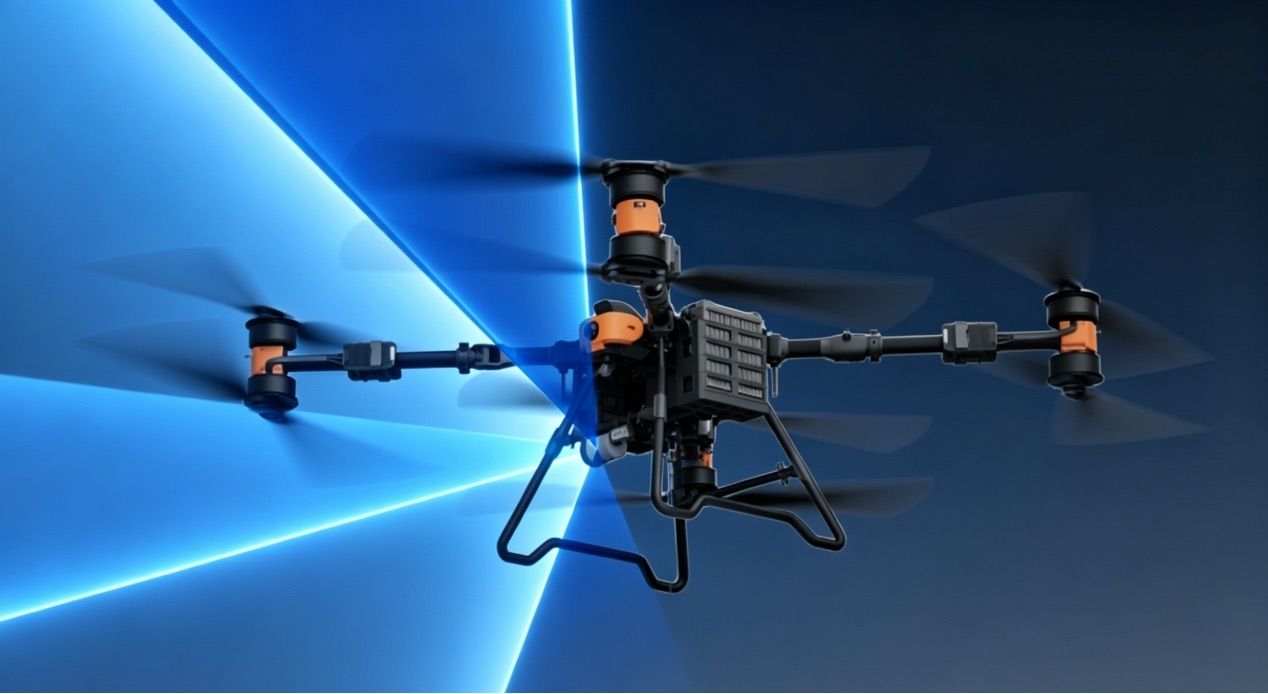
工业级飞控,更新频率 400 Hz,具备失效保护,支持自动起飞、降落和返航。
GPS、北斗和 GLONASS 多模卫星定位,配合双天线 RTK 实现厘米级精度。
灵活的载荷架构,支持相机、云台、传感器、喷洒系统、货运挂钩及专用设备。
远距离数据链路,支持自适应跳频和 AES 加密;油电混合垂直起降平台视距最远 200 km。
根据平台不同,可选光学变焦、热成像、光电/红外气体检测、激光雷达和毫米波雷达。
高压智能电池、半固态与固态电池组、最高 12 kW 快充,以及油电混合动力。
航点任务、仿地飞行、A-B 作业模式、电子围栏,低电量或信号丢失时自动返航。
一控多机与多机协同,将多架飞行器整合进同一工作流程。
技术
从动力系统到地面控制,每一层都经过协同设计。
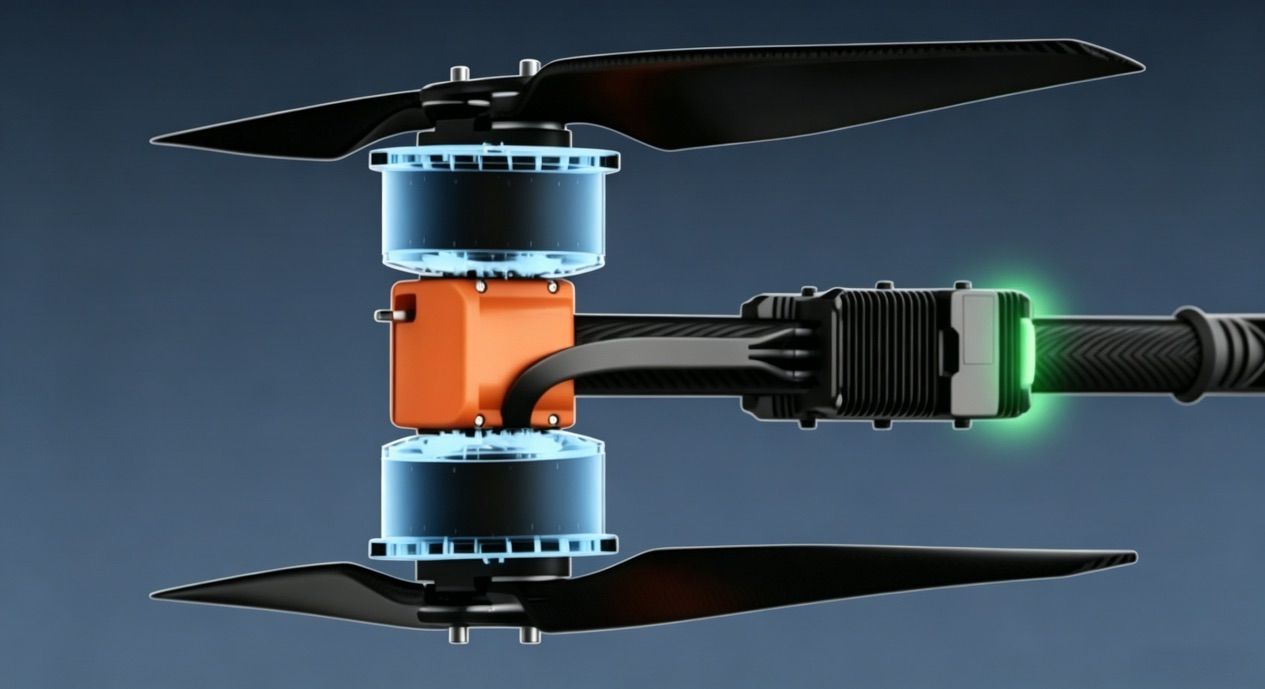
每个机臂配置成对电机,提升推力密度,满足 200 kg 级运输无人机需求。
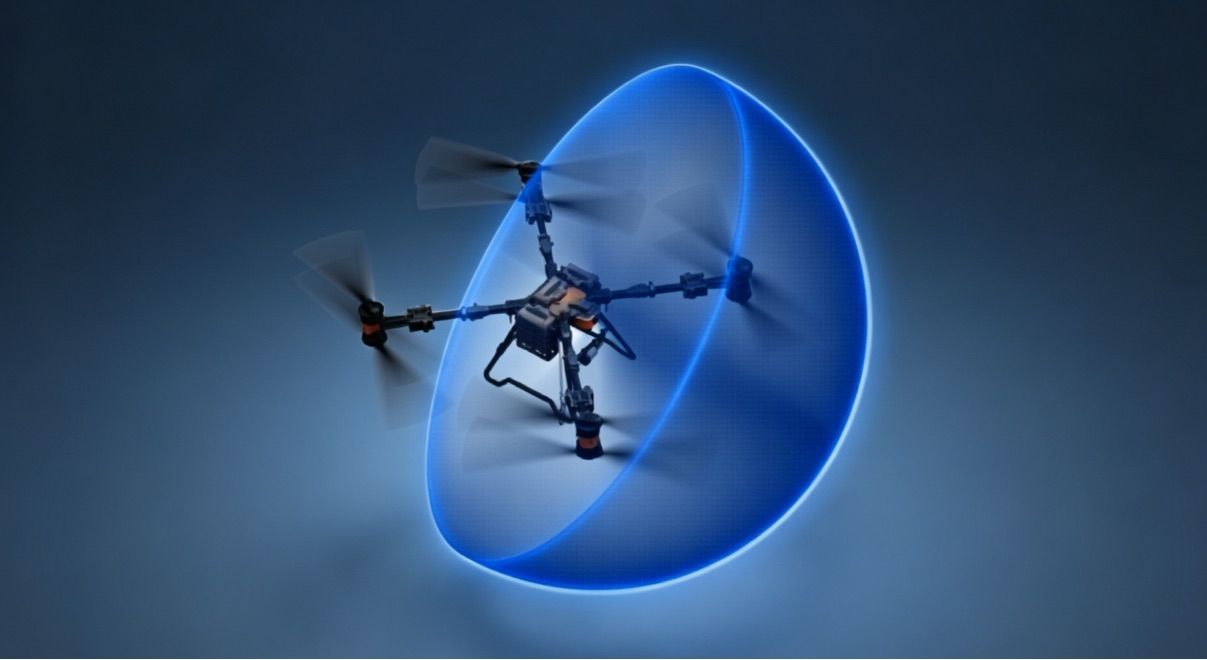
激光雷达扫描与毫米波雷达可探测 1–40 m 范围内的障碍物,精度 ±0.1 m。
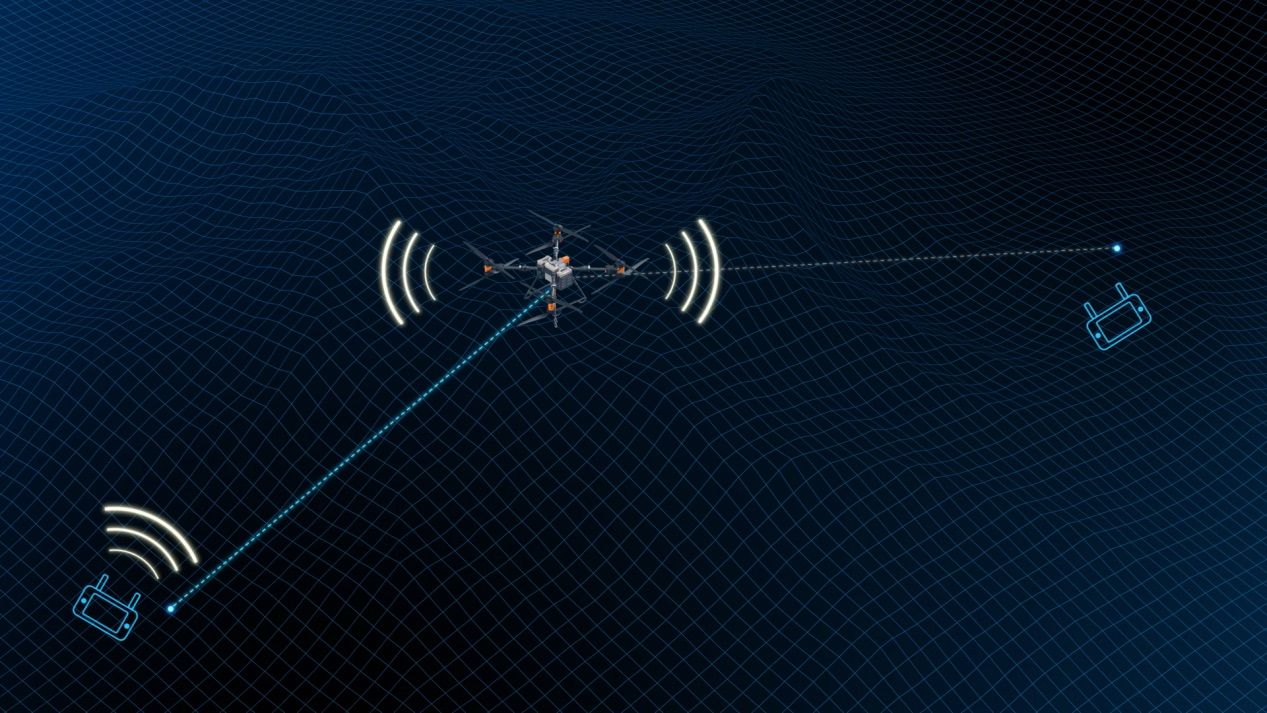
单个地面站即可监控并指挥多架飞行器协同作业。
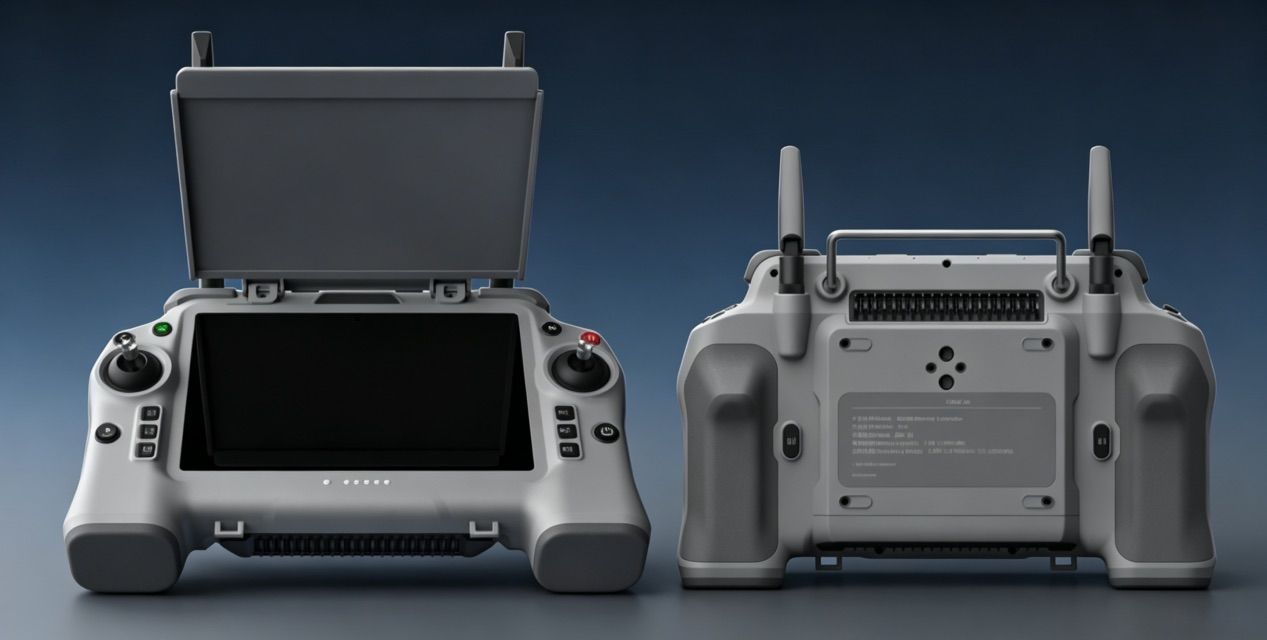
7 英寸阳光下可视遥控器,续航 8–10 小时,支持遥测与任务规划。
仅依靠卫星定位,精度约为 1 米。RTK 增加了一个固定参考点——地面基站或网络 RTK 服务——它接收同样的卫星信号、计算误差,并实时向飞行器发送修正数据,使定位精度达到厘米级。以 QY-QX-420 为例,悬停精度从仅用 GNSS 时的 ±1 m 提升到使用 RTK 时的 ±0.1 m。
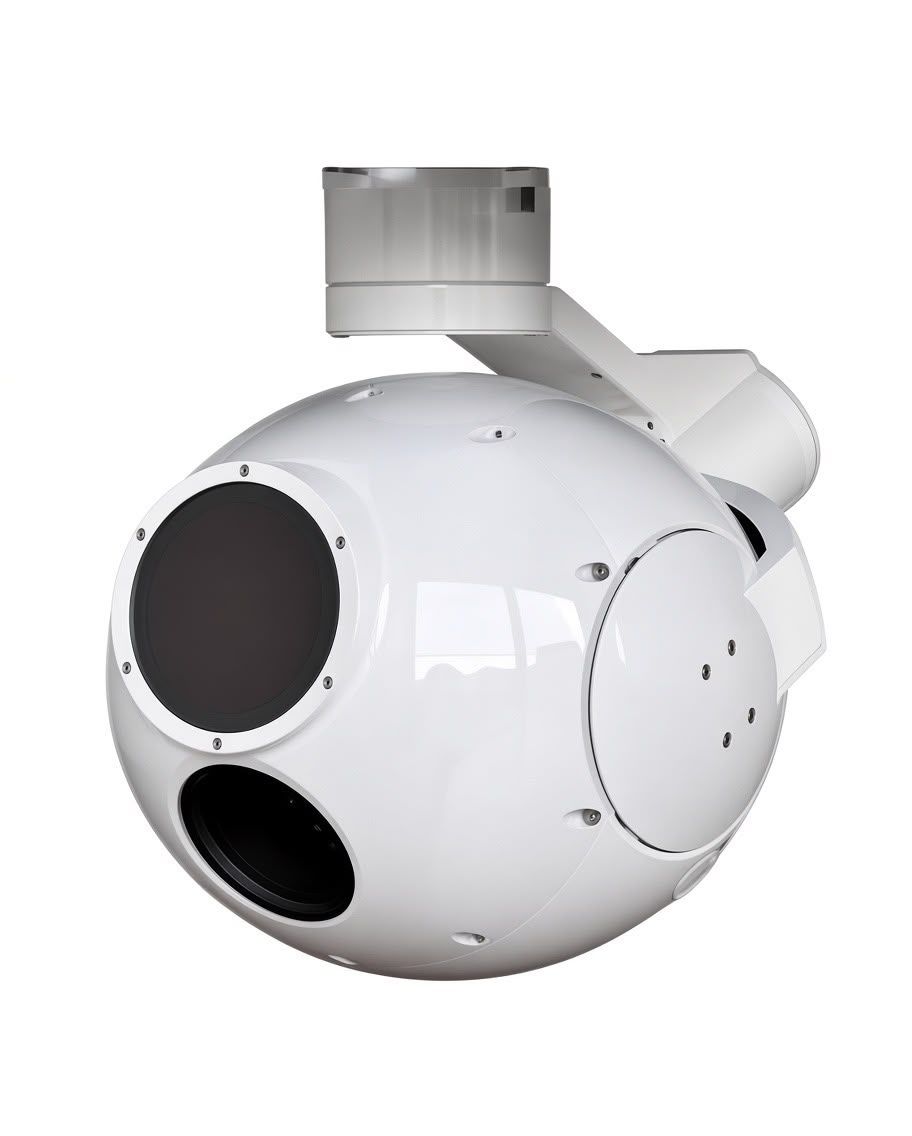
载荷系统